適用分野|建設機械・重機
建機構造部品の溶接を、セル/ラインの観点で整理する。
ブーム、アーム、フレーム、ブラケットなど厚板構造部品の溶接工程を想定します。機種ごとの部品群と生産量に応じて、セルまたは統合ラインのどちらで検討するかを整理します。

対象ワークと生産の実態
機種ごとに変わる部品群を、同じ生産システムで。
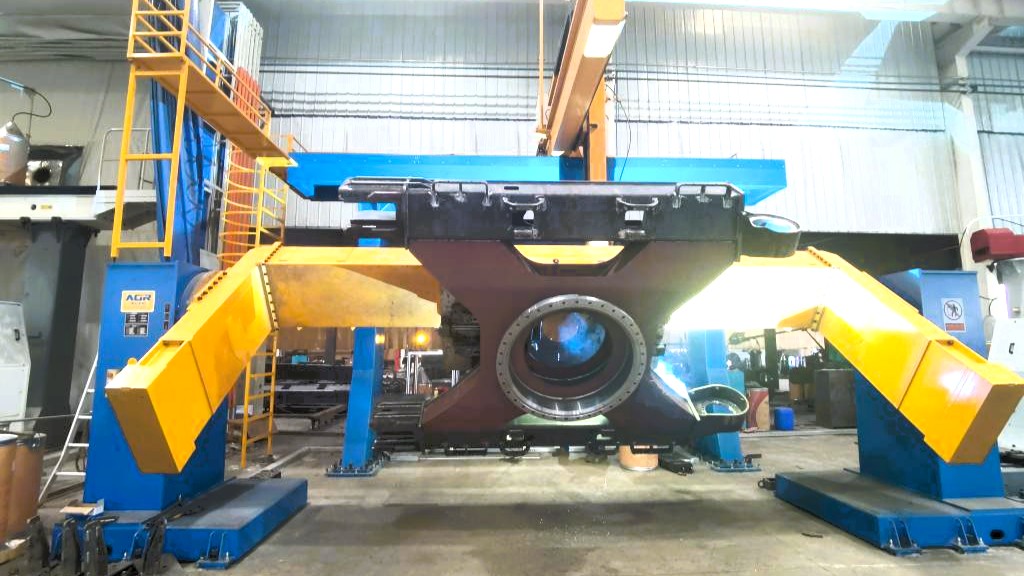
建設機械の生産では、ブーム・アーム・フレーム・旋回フレーム・ブラケットなど、機種や仕様ごとに形状が異なる部品群を、同じ生産ラインで加工することが一般的です。厚板構造の溶接が中心で、厚板の開先溶接や多層多パス溶接、部分的な反転や姿勢制御が必要な箇所も含まれます。
- ブーム・アームなど大型構造部品の溶接
- フレーム・シャシー・ブラケットなどの部品群
- 機種・仕様ごとの寸法と継手の変化
- 厚板の開先溶接・多層多パス溶接
- 反転・ポジショニングが必要な大型ワーク
部品の寸法は、加工・組立のばらつきを内包しています。固定プログラムで溶接すると、継手位置のずれやルートギャップの差が、そのまま品質ばらつきになります。センシングで溶接線を確認しながらロボット動作を決める方式が、多品種の生産では有効です。
典型的な課題
多品種・厚板の溶接工程で、課題が集中しやすい点。
- 品種切替のたびに発生するティーチング・プログラム修正の工数
- 溶接姿勢が変わりやすく、溶接品質が作業者依存になりがち
- 厚板溶接の熱変形と、拘束・治具設計の難しさ
- 大型ワークの反転・位置決めの手間と安全
- 外観・寸法の検査要求と、手直しの発生
これらの課題は「溶接工程だけ」で解決できるものと、「工程全体の設計」が必要なものに分かれます。検討の最初に、課題がどこにあるかを整理することが重要です。
課題に応じたシステム構成
部品群と生産量で、セルかラインかを分ける。
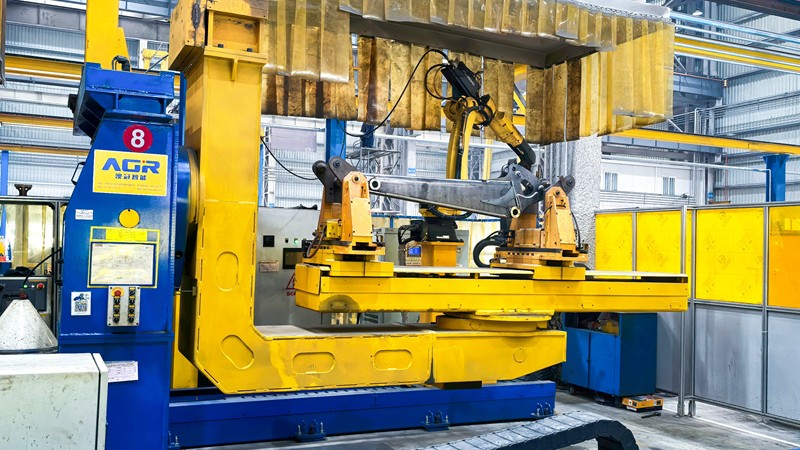
建機構造の溶接自動化では、ロボット溶接セルを基本に、生産量が多く複数工程をつなげる案件では自動化ラインを検討します。
- 対象部品群を固定して品質と生産性を安定させる → セル構成
- 搬送・複数ステーション・前後工程を含めて統合する → ライン構成
- タッチセンシング・アークセンシングで継手位置のばらつきに対応
- ポジショナー・治具設計を含めて、溶接姿勢と変形を管理
関連技術:タッチセンシング・アークセンシング · 試作・溶接検証
関連記事:厚板ロボット溶接の考え方 · ポジショナー・治具の基礎