ロボット溶接セル
特定部品群に焦点を当てたセル構成。治具・ポジショナー・センシング・安全を含めて一体設計します。製品へ →
建築鉄骨・鉄骨構造の製造現場では、梁・柱・補強・接続部材などの多品種・一品生産が、溶接自動化の難しさの中心になります。鉄骨溶接の典型課題と、検討対象になりうるAGR製品(多品種対応溶接自動化/ロボット溶接セル/溶接前工程自動化)をご案内します。H形鋼ロボット溶接は、鉄骨分野での代表適用です。

鉄骨製造では、梁・柱・リブ・補強板・接続部材など、形状は似ていても寸法や継手が変わるワークを扱います。固定プログラムの繰り返しだけでは、ティーチング時間が生産を圧迫しやすくなります。
鉄骨のワークは、組立精度や開先の状態が部材ごとに異なることが一般的です。ロボットで溶接する場合、このばらつきを前提に、溶接線の検出方法(センシング)とロボット動作の生成方法を設計する必要があります。ばらつきを許容する設計にしないと、ロボット化しても品質と生産性が安定しません。
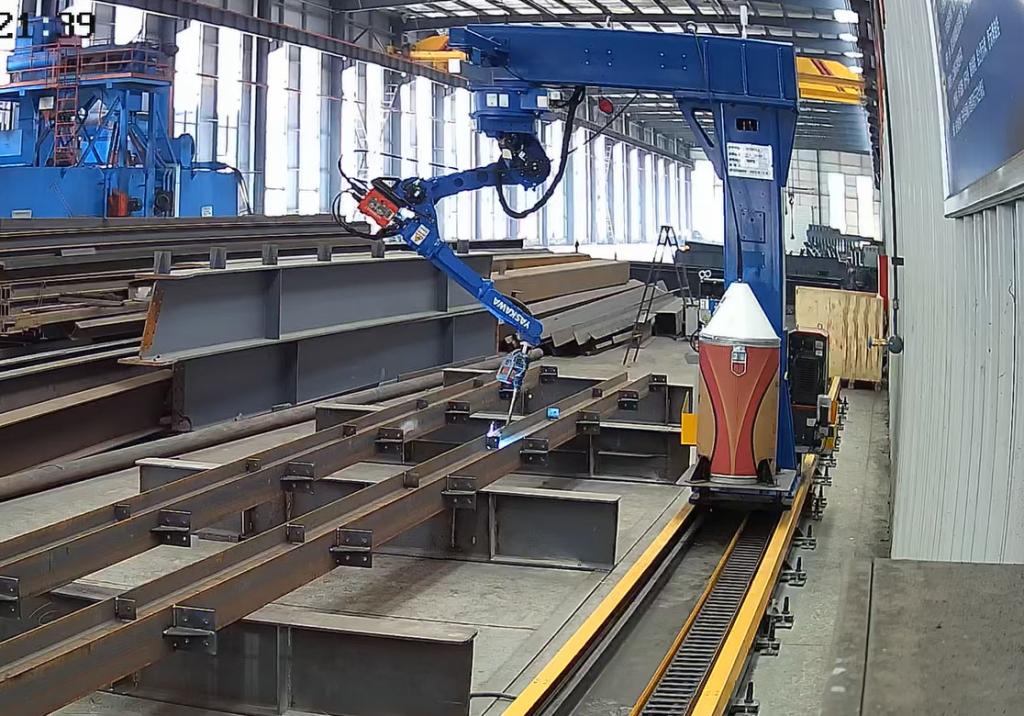
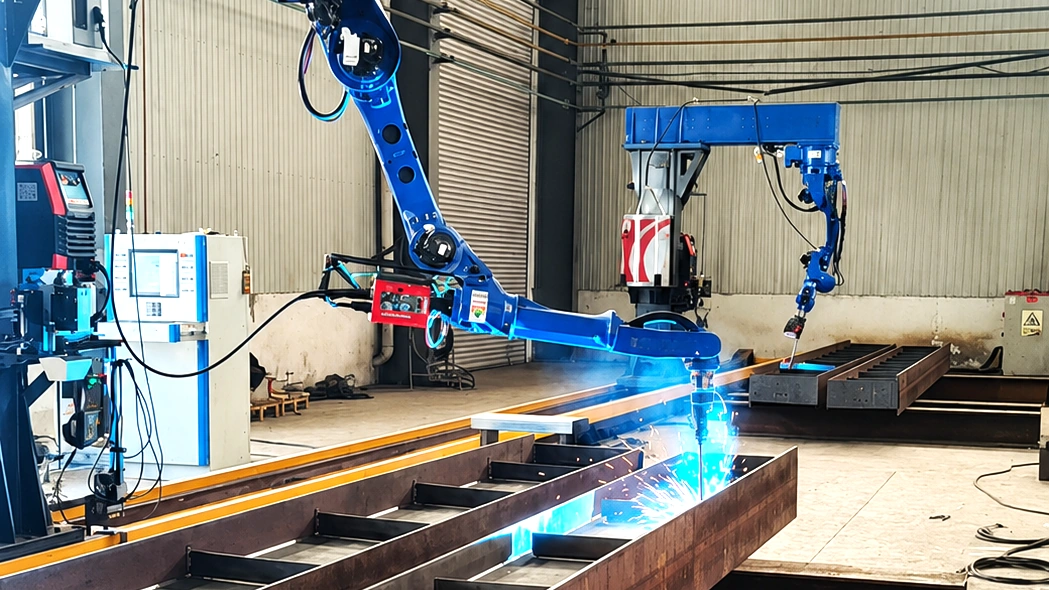
鉄骨製造では、熟練溶接士の技能や経験に依存する工程が多く、技能の属人化や、人材確保が難しくなる中で、溶接品質と生産を安定させる方法が検討されています。自動化の検討理由は、案件によって次のように異なります。
どの理由が主でも、まず「対象ワークの条件」と「現在の課題がどこにあるか」を整理するところから検討が始まります。
鉄骨溶接を自動化する前に、以下の条件を確認します。これが適用可否と製品選定の起点になります。
対象部材、継手の種類、板厚、開先条件。
一品物、多品種少量、量産の区別。
ワーク変更ごとの教示・プログラミング工数。
外観、UT/RTなどの検査要件。
関連技術:3D認識・自動プログラミング(経路生成) · タッチセンシング・アークセンシング · 試作・溶接検証
溶接する梁・柱・補強・接続部材が一品物・多品種では、ワークが変わるたびにロボットの軌跡を逐点で教え直すティーチング負担が大きくなります。また、開先ばらつき、組立精度、変形、検査規格が案件ごとに異なります。AGRはワーク条件・継手・生産量から、多品種対応溶接自動化(H形鋼ロボット溶接はその代表適用)、ロボット溶接セル、溶接前工程自動化のような検討対象を整理します。
梁・柱・リブ・補強板・接続部材などの溶接で、継手形状・トーチの到達性・板厚・検査規格が条件に合う箇所から検討できます。すべての鉄骨部材に一律に適用できるものではありません。適用可否は個別に確認します。
多品種対応溶接自動化は、ワーク形状や品種が変わっても認識と経路生成で溶接対象を捉え直すことが主目的です。H形鋼ロボット溶接はその代表適用です。ロボット溶接セルは、特定の部品群に焦点を当てたセル構成の設備です。どちらを選ぶかは、対象ワークの形状・板厚・継手・生産量によって変わります。