A. 自動開先加工
自動開先加工
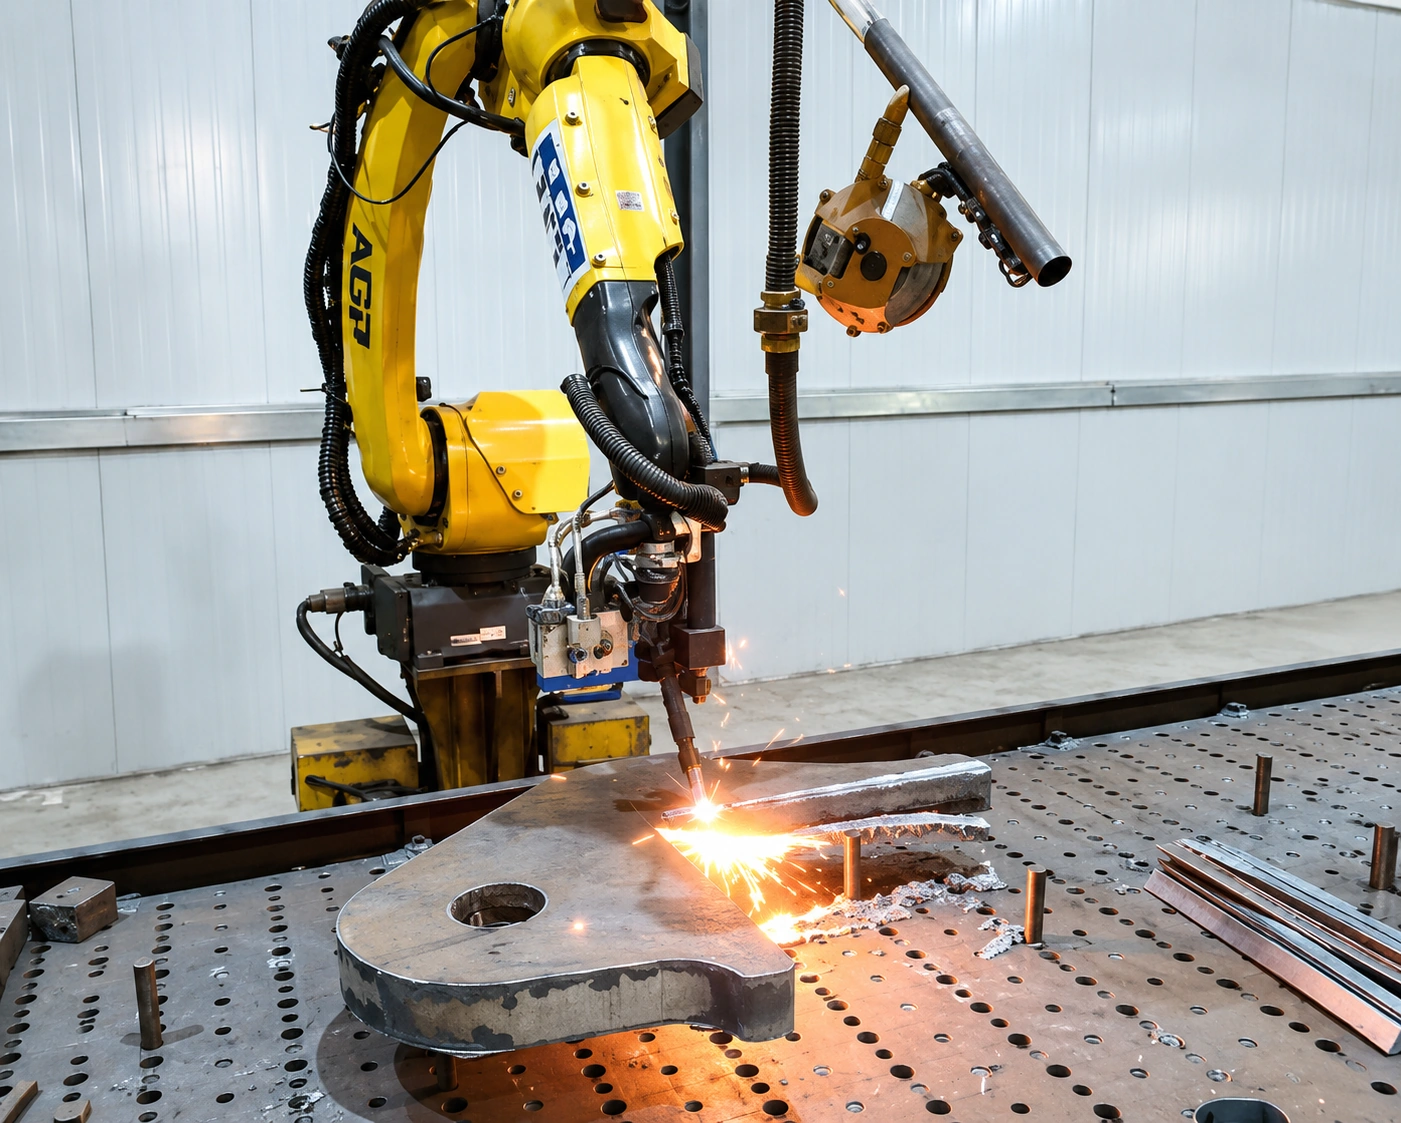
厚板構造部品の輪郭・開先形状を認識し、ガス切断による開先加工の経路を自動生成します。工場内実生産での適用があります。
開先加工と面取りは別プロセスです。AGRは、溶接そのものではなく、溶接の前工程を自動化します。現在の対応範囲は、ガス切断による自動開先加工です。面取りはティーチレス面取りロボットとして独立して設計します。

自動開先加工(ガス切断)は、ガス切断による開先準備を、開先加工の工程として自動化する製品です。溶接セルの導入を前提としません。
溶接側の視覚は継手や溶接候補を対象にします。開先側の視覚は、ワークの辺・輪郭・開先形状・実寸を対象にします。認識する対象が違うため、使用する視覚の仕組みも溶接用とは別に設計しています。同じ仕組みで先端工具だけを取り替えているわけではありません。
開先は溶接継手の形状づくり、面取りはエッジの面取りです。対応する面取りロボット構成ではバリ取りもできますが、三者は同義ではありません。
A. 自動開先加工
厚板構造部品の輪郭・開先形状を認識し、ガス切断による開先加工の経路を自動生成します。工場内実生産での適用があります。
B. 独立した前工程
ティーチレス面取りロボットとして、3Dビジョン認識とワーク形状に応じた経路生成でエッジを処理します。開先加工の付属ではありません。
開先加工は、後工程の組立・溶接のための準備です。実ワークの形状を認識し、開先形状を整え、ワークごとの手プログラムを減らします。品質や生産性はワーク条件により異なります。
ティーチレス開先加工ロボットは、3Dビジョンによるワーク認識とロボット動作を連携した切断システムです。ロボットが切るだけでなく、認識・計画・切断・制御を一体で設計します。
ワーク全体の位置・姿勢・輪郭を広く捉えます。
切断箇所の局所位置と開先形状を精密に確認します。
ガス切断による開先加工です。
到達範囲や姿勢が必要な案件で、外部軸を追加します。
認識結果から切断タスクと経路を計画します。
認識・計画・切断実行を一つの制御としてつなぎます。
適用方向として、建設機械、鉱山機械、橋梁鉄骨、船舶、風力発電があります。多品種・小ロットの個別生産にも使います。
設置の形は、案件に応じて選びます。機能は構成に紐づけます。一方の機能を、すべての開先設備の共通仕様としては扱いません。
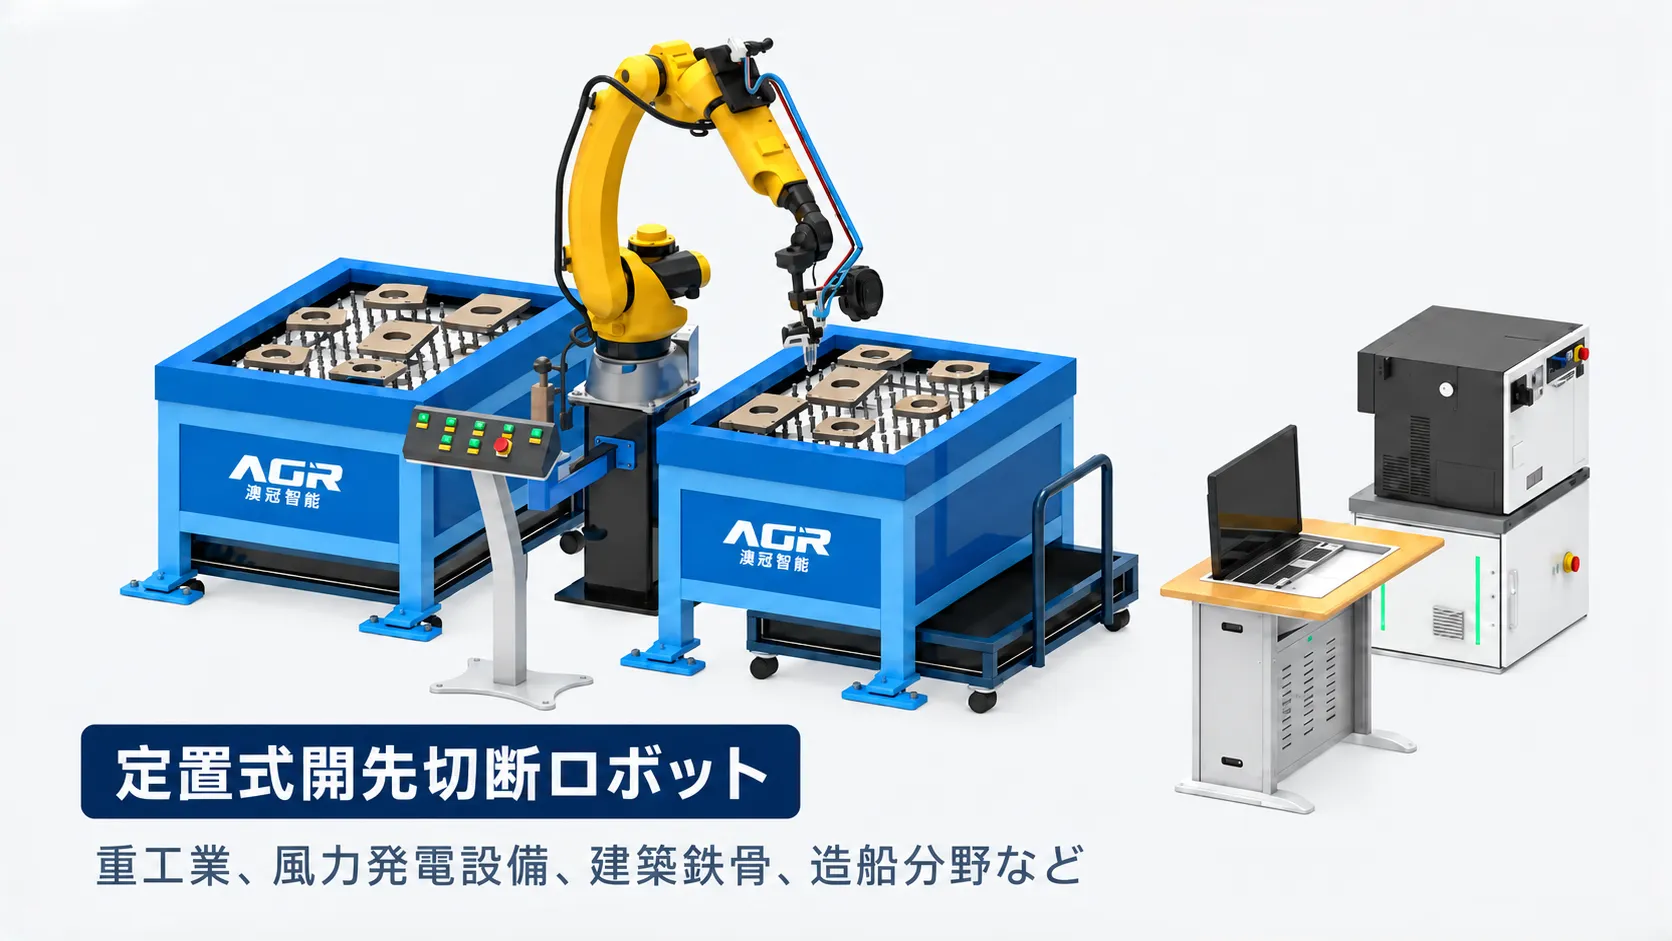
固定式開先切断ロボット
コンパクトな配置、単一または2ステーション構成のワークステーションに向きます。固定式の構成では、ミラーリング可視化、一括処理、ワンタッチ起動、複数ワークの連続処理を使えます。
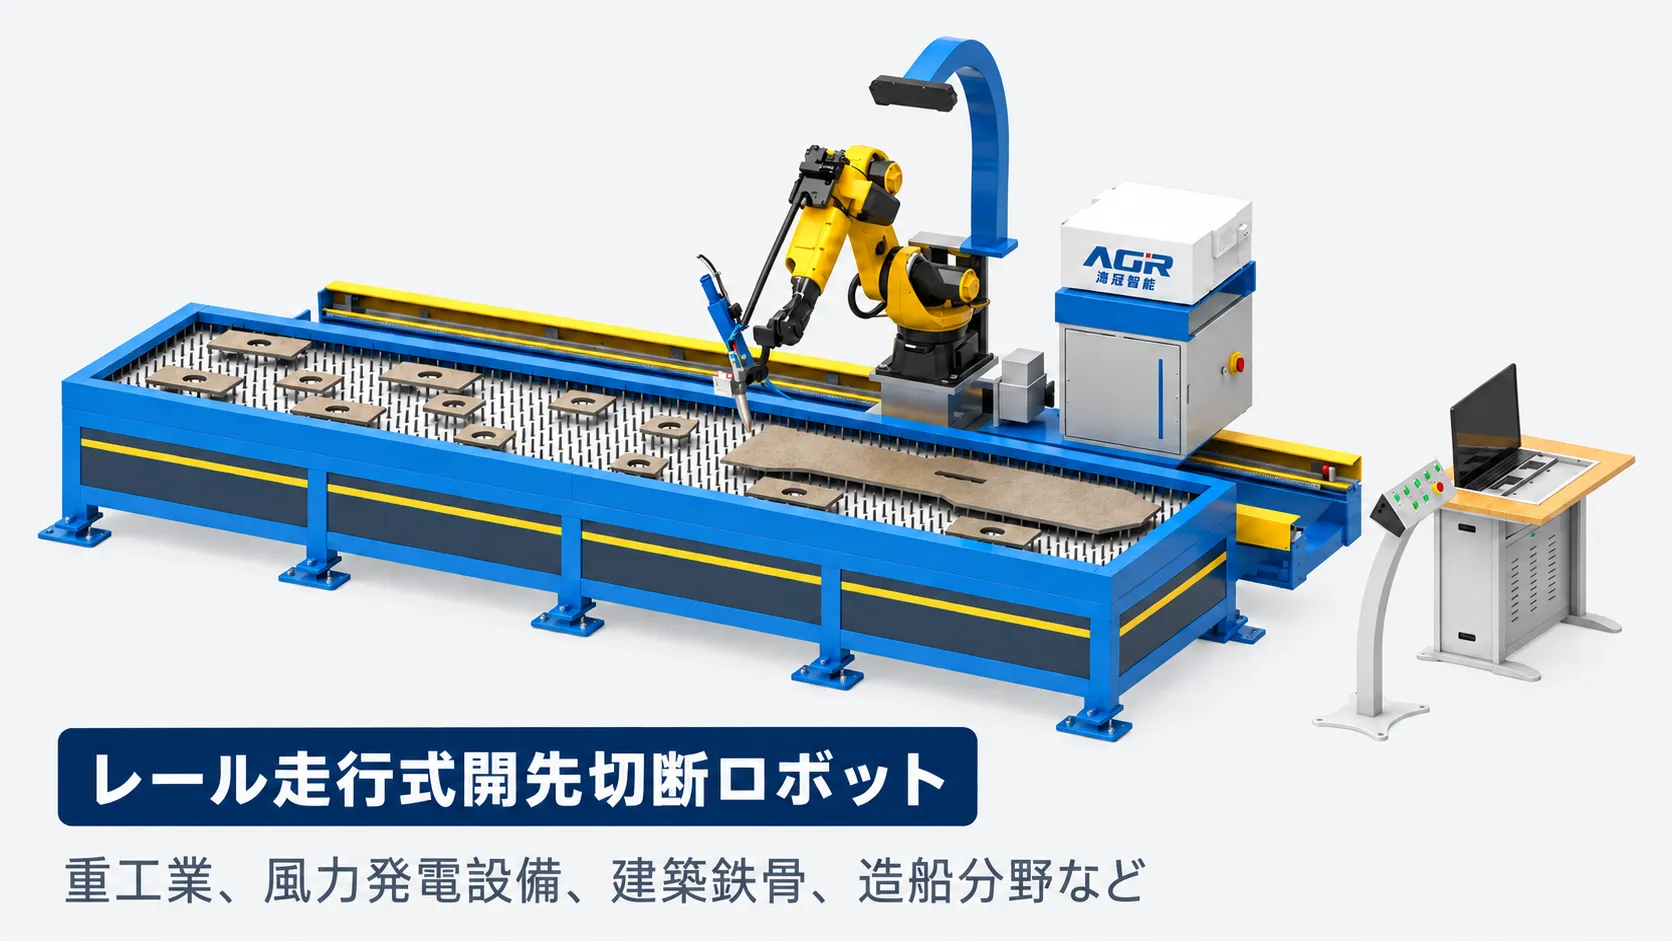
地上走行式開先切断ロボット
7軸連動で広い範囲を動きます。タスク計画と可視化を使い、複数ワークの一括処理にも対応します。大型部材や配置が変わる現場向けです。
開先形状とワーク形態は案件ごとに異なります。
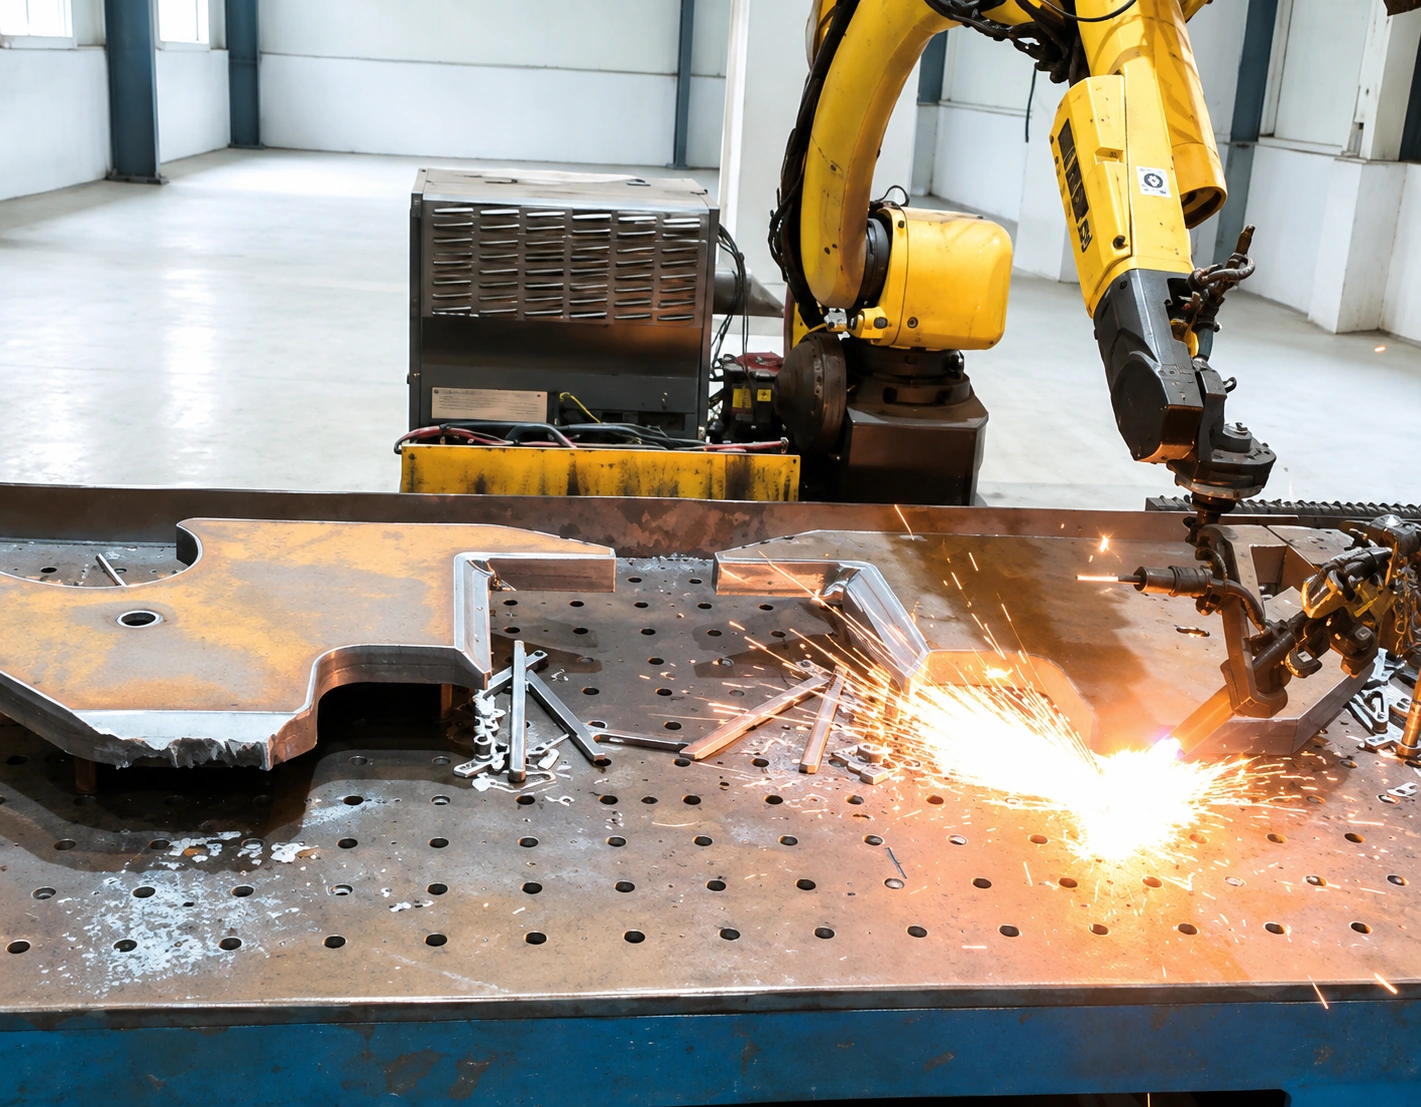
代表的な形を先に示し、その他は一覧にします。最終構成はワーク条件で決めます。
作業範囲が決まった据え置き。単一/2ステーション構成で、連続処理しやすいレイアウトです。
7軸連動で広範囲を動きます。大型部材や配置が変わる現場向けです。
加工中に次ワークを準備でき、切替が多い生産に向きます。
長尺や連続投入が必要なときに検討します。
その他の構成例です。ワークと生産条件に応じて選定します。
タスク定義、スキャン・位置決め、認識・計画、切断実行の4段階で加工を進めます。下の6ステップは、その工程を現場の操作順に整理したものです。
01
何を、どの開先で切るかを定めます。6ステップの配置準備がここに入ります。
02
ワーク全体を認識し、位置と姿勢を決めます。
03
輪郭・開先形状を取得し、加工位置と経路を生成します。
04
内容を確認したうえで起動し、ガス切断・開先加工を実行します。
タスク定義に合わせて、加工対象のワークを配置します。
スキャン・位置決めとして、位置・姿勢・形状を認識します。溶接のリブ認識とは異なる視覚の仕組みを使います。
ワークの辺・輪郭・開先の形状と実寸を取得します。
認識・計画として、取得した情報から加工位置を決めます。
開先形状とトーチの到達性に応じた加工経路を生成します。
切断実行。内容を確認したうえで起動し、ガス切断・開先加工を自動で実行します。
実機の構成と動作を確認できます。動画はクリック後に読み込み・再生します(自動再生なし)。
動画はクリック後に読み込み・再生します(自動再生なし)。
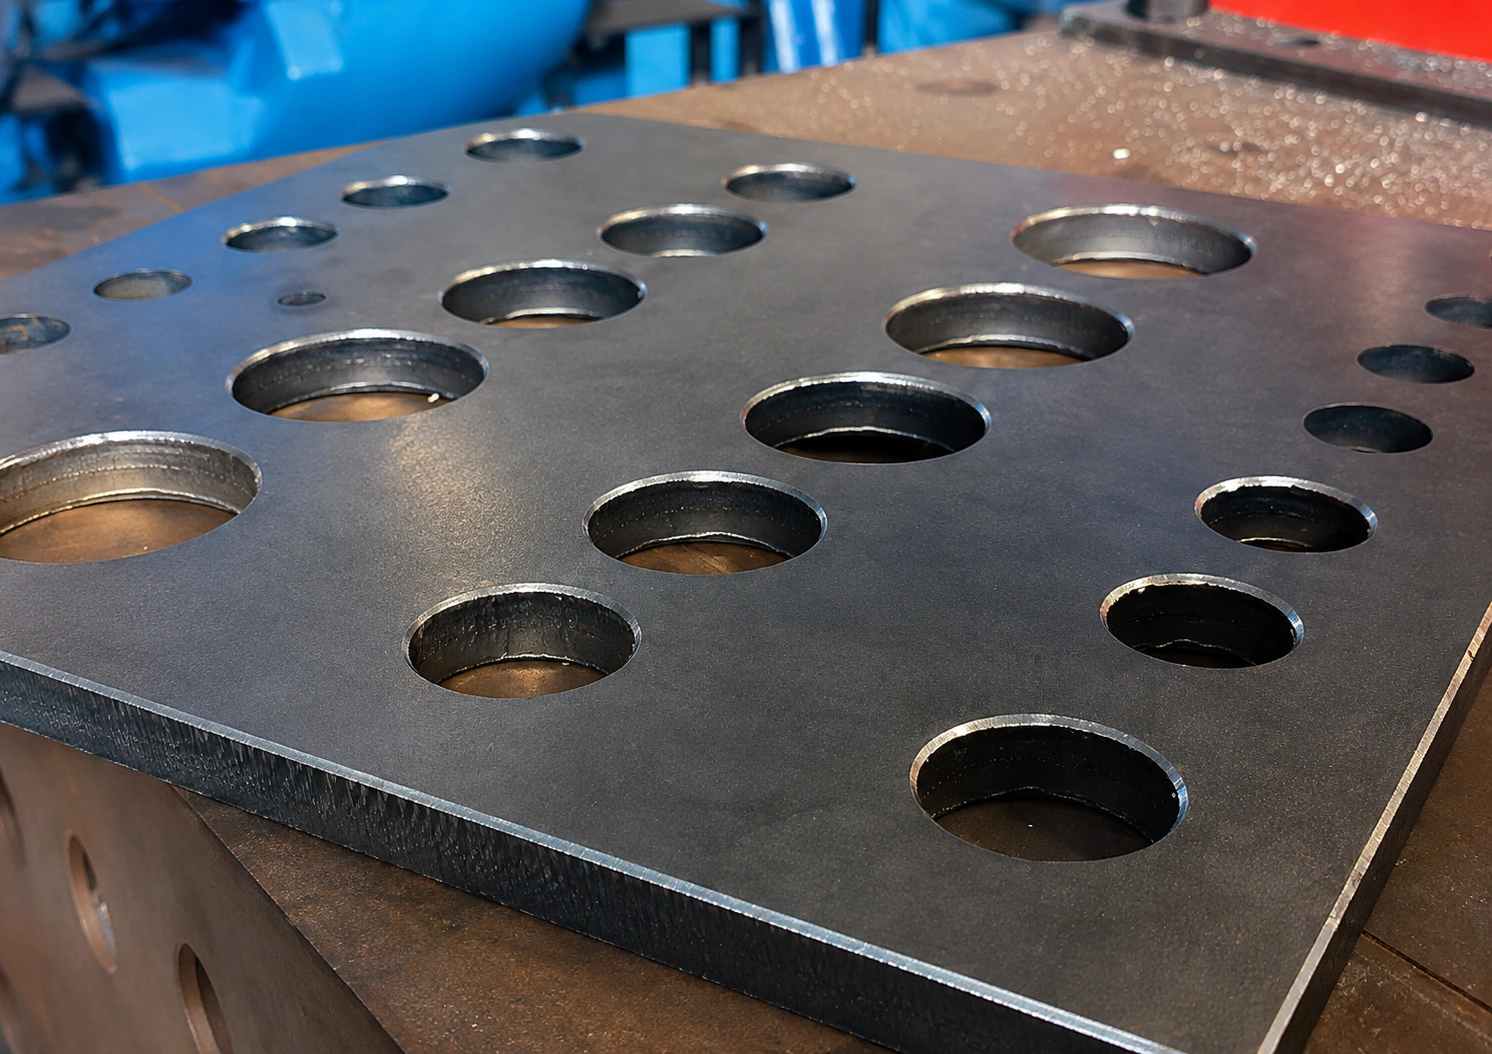
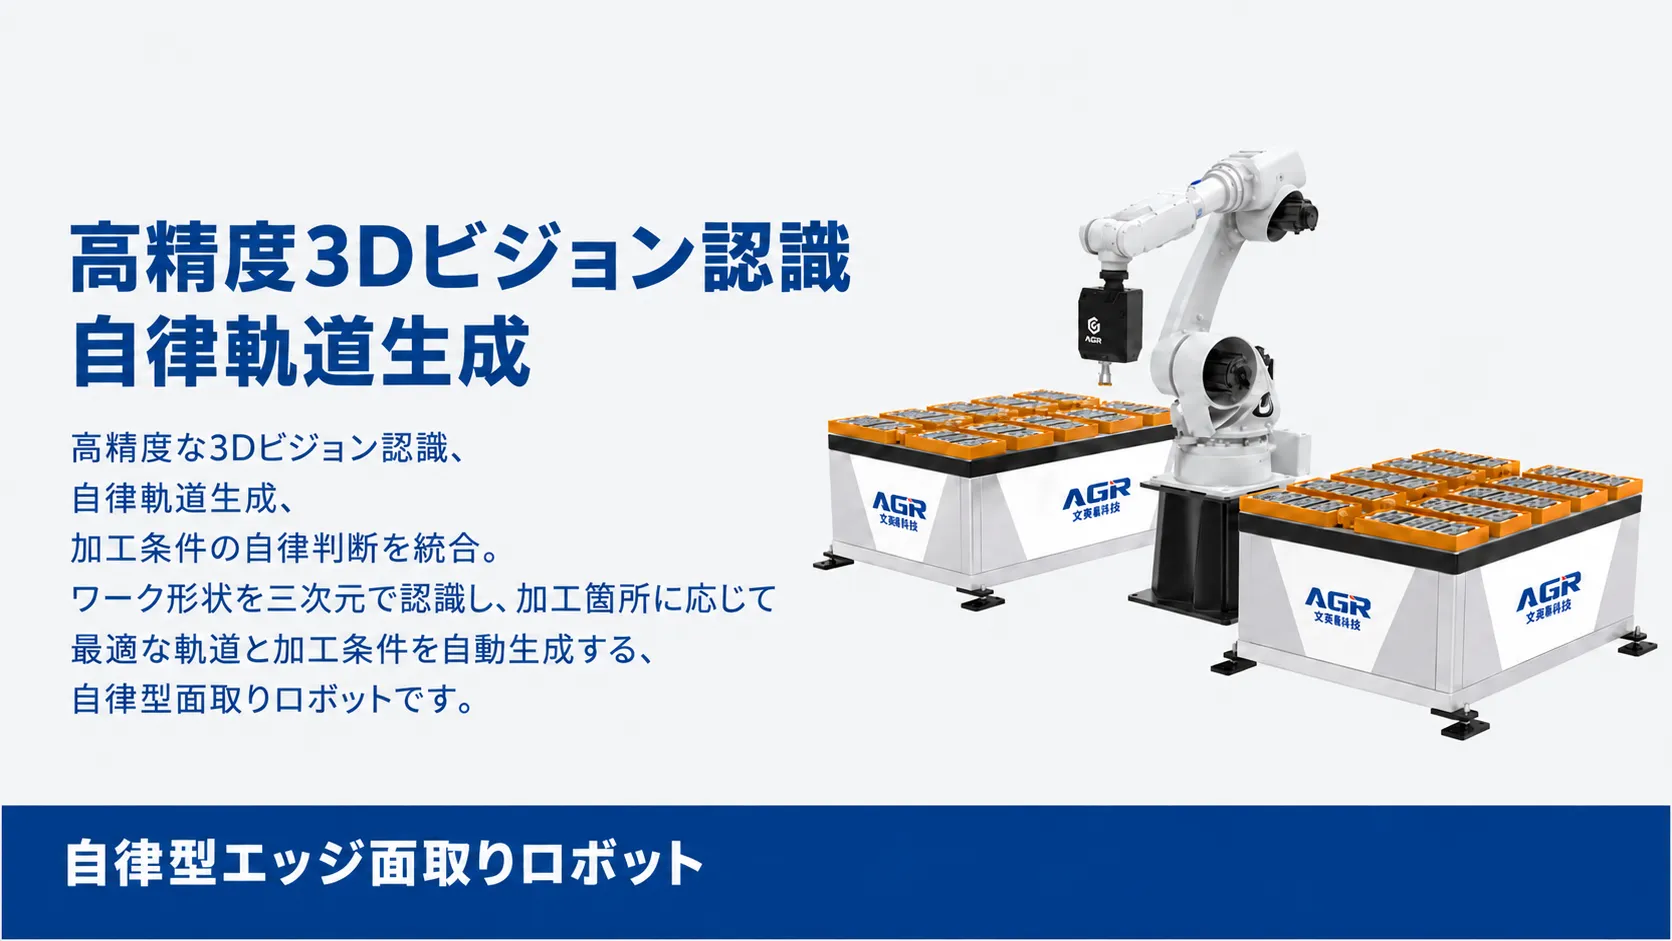
ティーチレス面取りロボットは、3Dビジョンを用いた面取り自動化です。開先加工の付属ではなく、独立した前工程です。溶接継手を作る切断ではなく、穴縁・外周・角部などのエッジを処理します。
対応する構成では、自由端の面取りに加えてバリ取りも自動化できます。バリ取りは、対応する面取りロボット構成で付随工程として自動化できます。主用途は面取りです。
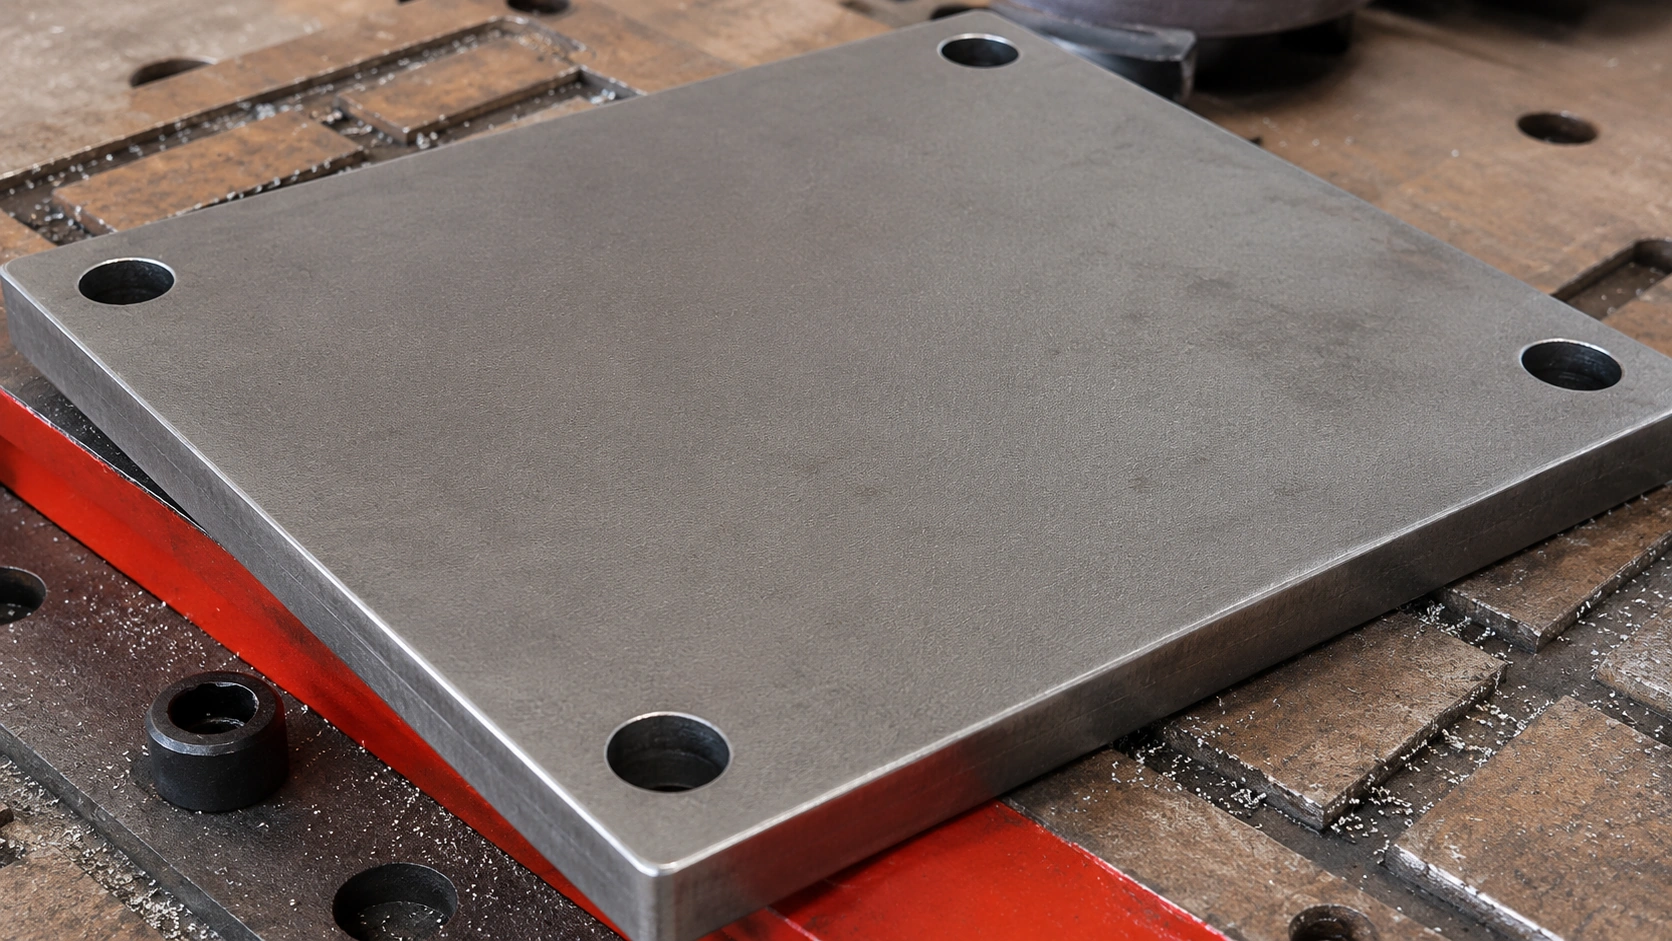
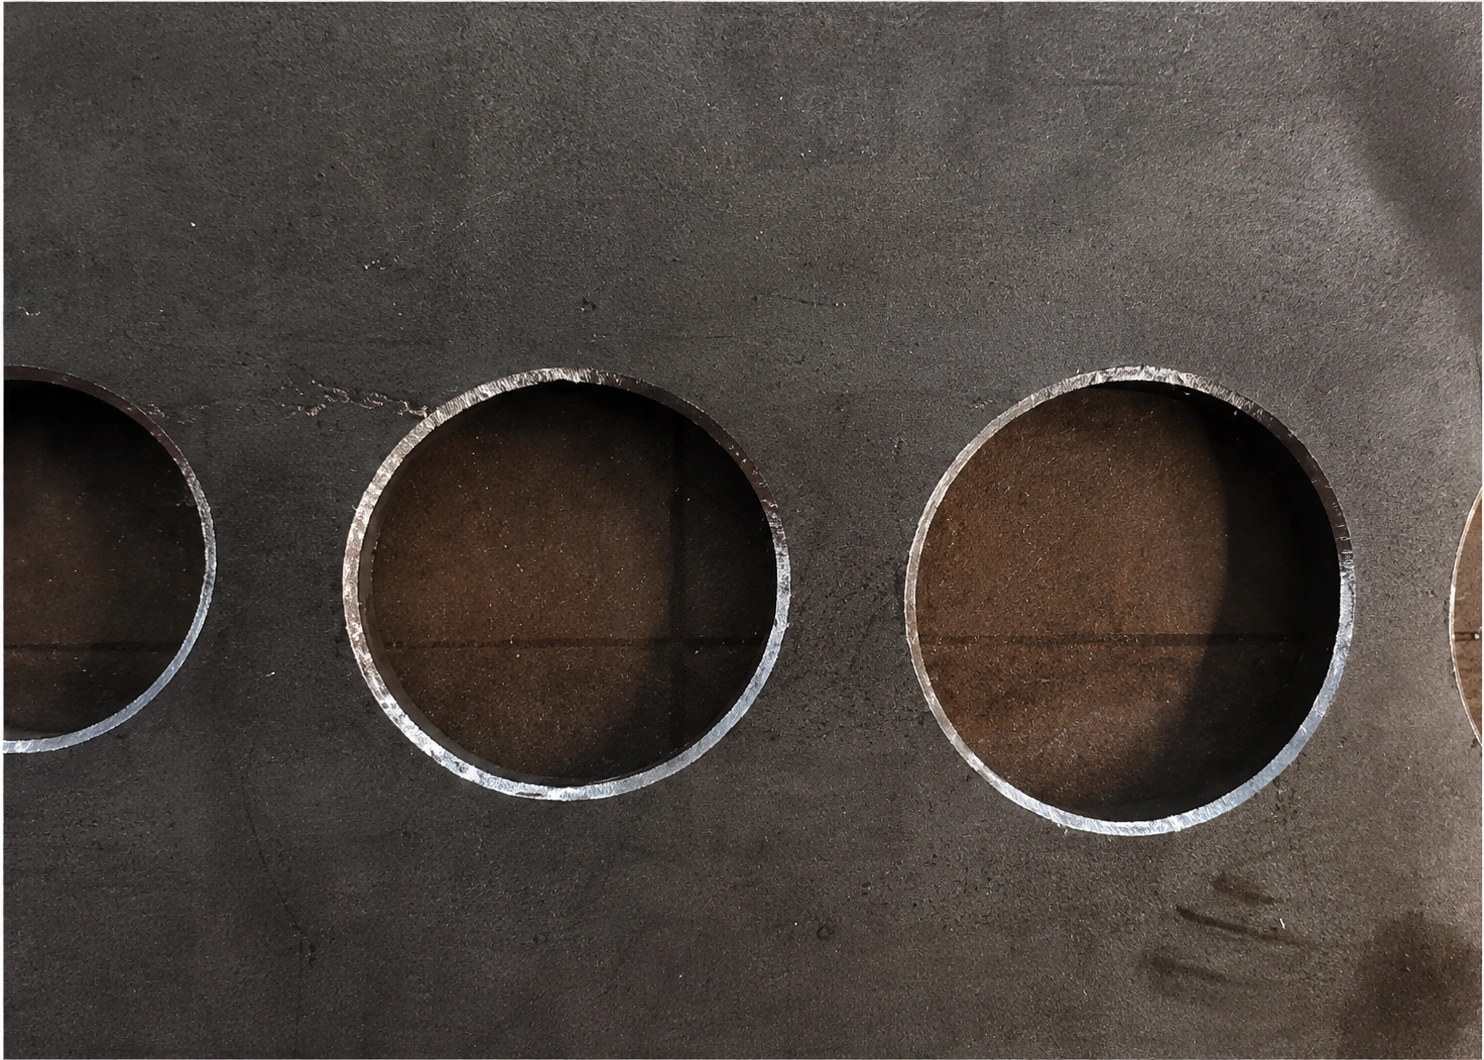
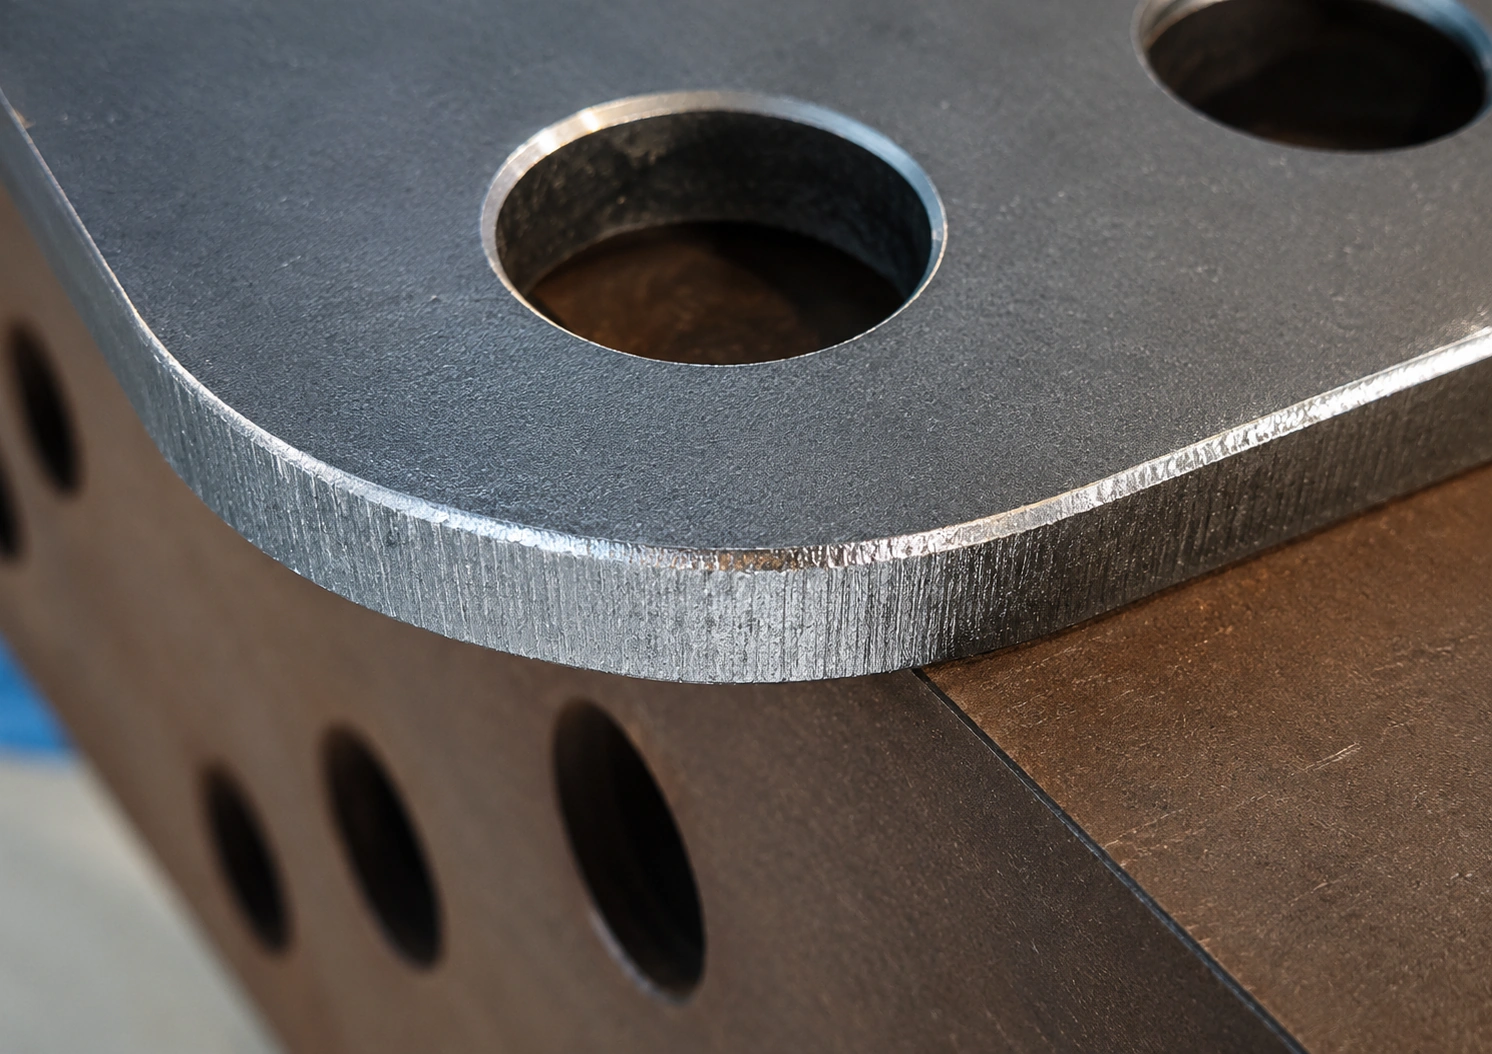
認識・経路生成・加工・段取りの4つの機能群に整理しています。
認識・入力
経路生成
加工
段取り・運用
固定プログラムの面取りは、同じ輪郭を繰り返す前提が強いです。穴径、R、外周長、角部の有無がワークごとに変わると、経路の作り直しが必要になります。認識とワーク形状に応じた経路生成は、その負担を減らすための仕組みです。
円弧が連続する箇所です。穴径やRが変わると、固定軌跡では点の打ち直しが発生しやすいです。実形状を捉えて円弧経路を合わせます。
直線と曲線が混在し、ワーク外形が品種ごとに変わります。外周全周を手ティーチングすると、切替のたびにプログラムが増えます。
角部で経路とヘッド姿勢の切替が必要です。固定経路では干渉や取り残しが出やすい箇所です。
標準輪郭に収まらない外形です。モデル入力と実ワーク認識を組み合わせ、そのワークのエッジに経路を合わせます。
速度・精度・板厚・サイクルタイムはワークと工程条件により異なります。
固定式開先切断ロボットは、作業範囲が決まった据え置き構成です。単一または2ステーション構成、ミラーリング可視化、一括処理、ワンタッチ起動、複数ワークの連続処理など、固定式の構成で使う機能です。地上走行式開先切断ロボットは、7軸連動で広い範囲を動き、柔軟にタスクを計画します。どちらも同じカメラを溶接ロボットへ載せ替えたものではありません。
建設機械、鉱山機械、橋梁鉄骨、船舶、風力発電などの厚板構造部品を対象にしています。多品種・小ロットの個別生産にも使います。変形しやすいワークや複合開先も、構成によって検討します。最終仕様は実ワーク条件の確認が前提です。現在の対応範囲は、ガス切断による自動開先加工です。
開先加工は、溶接継手を準備するための切断・形状づくりです。面取りは、穴縁や外周などのエッジを整える工程です。どちらも溶接前工程ですが、別プロセスです。バリ取りは、対応する面取りロボット構成での二次的なエッジ仕上げであり、開先とも面取りとも同義ではありません。
直線、円弧、曲線を含む多様なワーク形状に対応します。加工例としては、丸穴、Rコーナー、外周、直角コーナー、異形ワークがあります。2D/3D入力(DXF・DWG・STEP・IGS)も使えます。固定プログラムだけでは経路が組みにくい形状ほど、認識とワーク形状に応じた経路生成の意味が出ます。
対応するティーチレス面取りロボットでは、自由端の面取りに加えて、付随工程としてバリ取りも自動化できます。主用途は面取りであり、開先加工とは別プロセスです。
いいえ。切断・開先加工は、輪郭や開先の形状を認識する仕組みであり、溶接の継手認識とは異なります。ワーク条件に応じて個別に設計します。同じ視覚システムで先端工具だけを取り替える、という構成ではありません。
現在の対応範囲は、ガス切断によるティーチレス開先加工です。レーザー切断、プラズマ切断など他の切断方式には対応していません。
材質・板厚・開先形状・図面があると確認が進みます。日本窓口は株式会社オズです。
導入後も日本語でサポート: 中国・日本のエンジニアが連携し、導入後の立上げ、操作・設定、トラブル、保守に関する技術相談に対応します。日本語サポート担当:三浦 | service@agrrobotics.com
開先加工の適用を相談する 開先条件をもとに評価を依頼する