実納入・実稼働
納入・稼働に関する資料は案件条件に応じて提示します。
ロボット溶接セルは、独立した工程、安定した繰り返し生産、同一部品または類似部品群、局所的な自動化に向きます。溶接品質のばらつき、溶接技能者への依存、生産量の増加、段取り替えの負担などが検討のきっかけになります。ワーク形状が大きく変わるたびに教え直すことが主課題なら、多品種対応溶接自動化を先に確認してください。セルと多品種対応は、同じ概念ではありません。
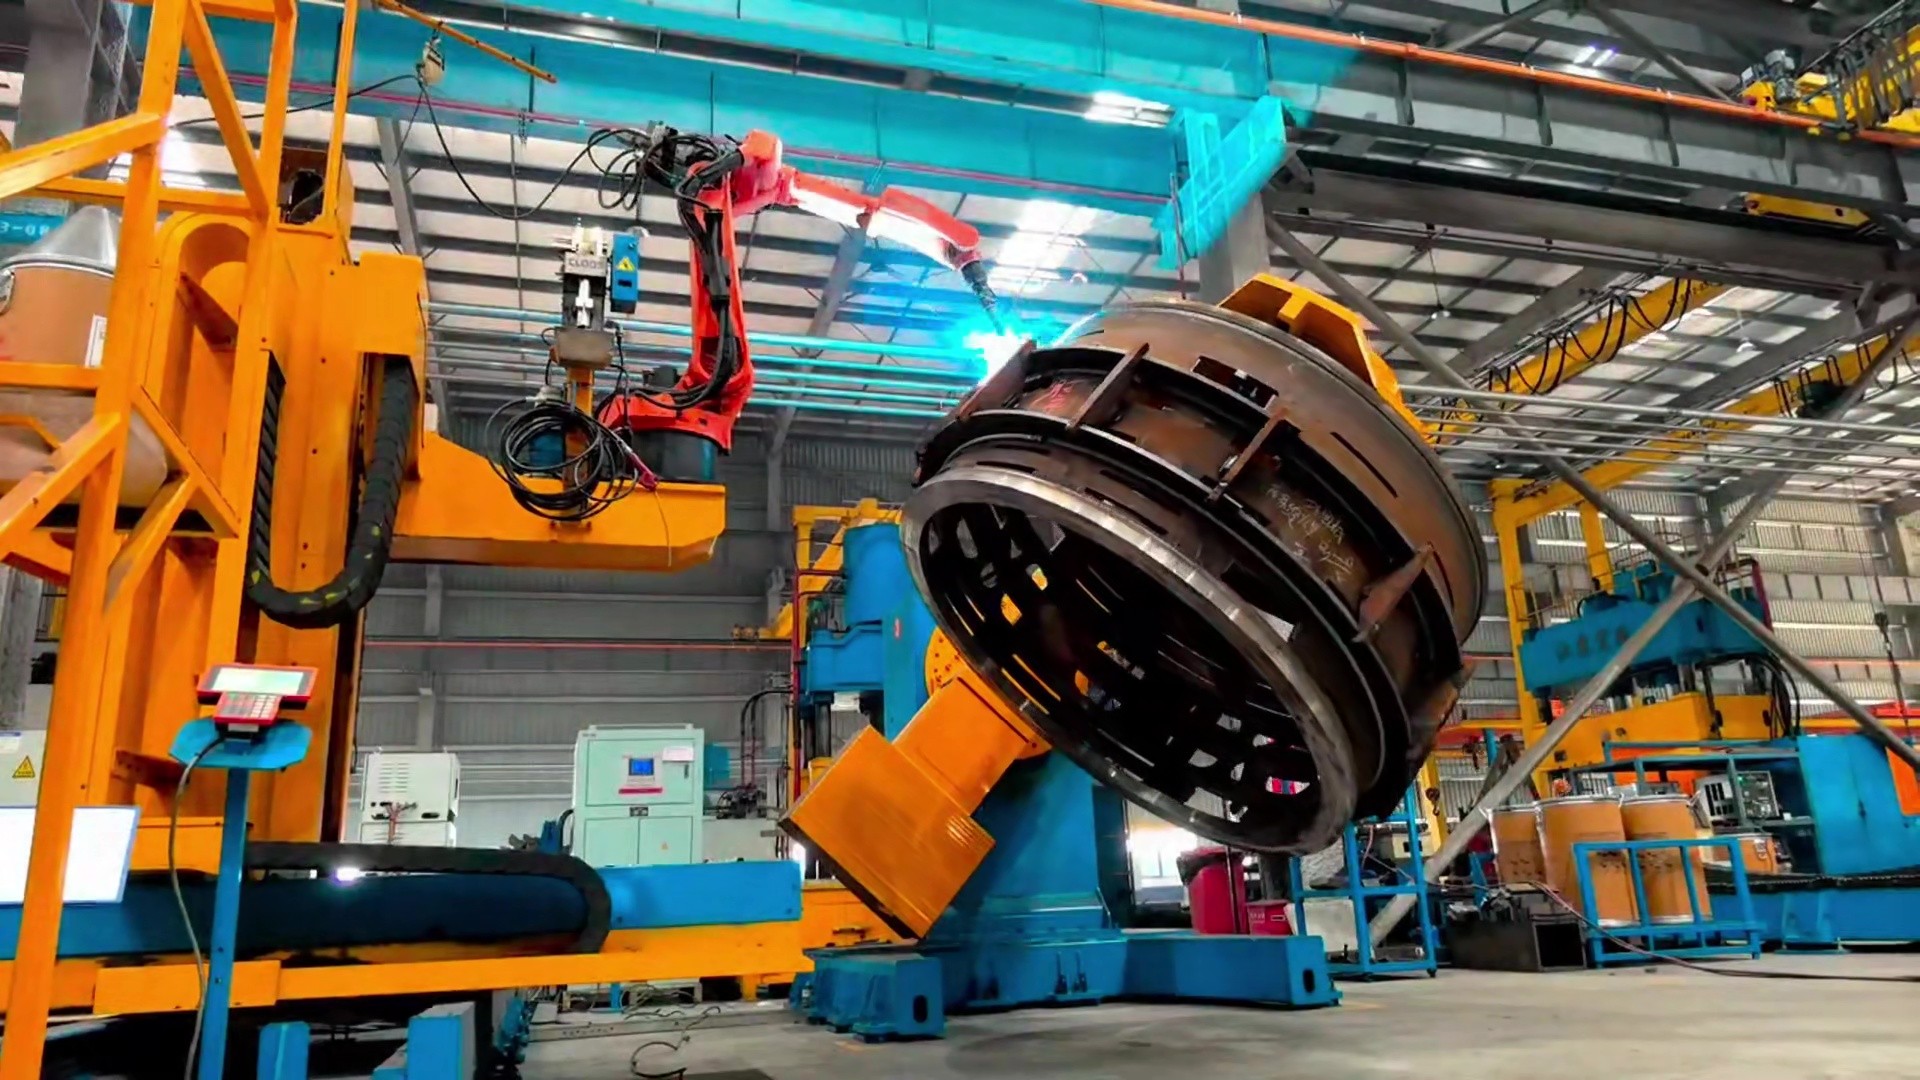
ロボット、溶接電源、治具、ポジショナー、安全設備を含むセル構成と、実際の溶接動作を確認できる動画です。動画はクリック後に読み込み・再生します。
動画はクリック後に読み込み・再生します(自動再生なし)。
材質・板厚・継手・トーチの到達性・品質要件を確認。
ワークサイズ・到達性・溶接条件に合わせて選定。
拘束・姿勢・段取り条件から個別設計。
実ワーク補正、安全設備、試作検証、据付・立上げ。
治具、ポジショナー、走行機構、センシング、安全設備まで、ワーク条件と工場環境に合わせて個別設計します。AGRはロボット本体だけではなく、溶接電源、外部軸、制御、必要な場合の視覚・シームトラッキングまで、セルとして統合します。標準機器を組み合わせるだけではなく、構想・設計・製作・立上げを社内で一貫して行います。
セルとして統合できる要素
ロボット・溶接電源・治具・ポジショナー・走行軸をセルとして統合し、走行軸とポジショナーをロボットの外部軸として協調制御します。構想から製作・据付立上げまでを社内で一貫して行います。
ワーク形状、寸法、溶接姿勢、段取り条件に合わせて、手動・空圧・油圧治具を個別設計します。
ワーク重量、重心、外形寸法、必要な溶接姿勢に合わせて、ポジショナー、走行軸、昇降・旋回機構を個別設計します。
タッチセンシング、アークセンシング、シームトラッキング、集塵設備、安全柵、扉インターロックなどを組み合わせます。
厚板構造物や建設機械部品では、切断、曲げ、仮組みなどの公差が積み重なり、実際の継手位置やルートギャップにばらつきが生じます。大型・厚板ワークでは、このばらつきを治具だけで完全に排除できるものではありません。そのためAGRでは、治具による基本位置決めと、センサーによる実ワーク補正を組み合わせます。
ワークの基準位置と溶接姿勢を、治具とポジショナーで確保します。精度の前提を治具だけに置かず、次の補正と組み合わせます。
タッチセンシングで溶接位置を検出し、位置ずれを補正します。必要に応じてルートギャップも測定します。
溶接中は、アークセンサーまたはレーザーセンサーによるシームトラッキングで、継手位置のずれを補正しながら進めます。
ルートギャップは測定し、ギャップ幅に応じた溶接条件の適用に利用できます。継手形状・板厚・材料条件に合わせてセンサーとアルゴリズムを選定し、セル構成に組み込みます。
試作・溶接試験で外観・内部品質・歪みの観点を確認し、条件を絞り込んだうえで、据付・立上げを行います。検査要件がある場合は、工程設計の段階から確認します。
| 対象 | 厚板構造部品・繰り返し生産に適した部品群 |
|---|---|
| 構成要素 | ロボット、溶接電源、治具、ポジショナー、外部軸、制御、安全。必要な場合は視覚・シームトラッキング |
| 確認事項 | 板厚、継手、トーチの到達性、品質規格、タクト、保守 |
| 境界 | 万能セルではなく、部品群ごとに適用評価が必要 |
納入・稼働に関する資料は案件条件に応じて提示します。
試作・溶接試験で品質観点を確認します。
提案段階の参考図は、納入実績の資料とは別です。
ロボット溶接セルは、特定の部品群の溶接を自動化する設備です。ロボット、溶接電源、治具、ポジショナー、センシング、安全設備をセル構成として一体で設計し、ワーク条件に合わせてシステムを組み立てます。
特定の部品群に焦点を当て、段取りと品質を安定させたい場合に有効です。溶接品質のばらつき、溶接技能者への依存、生産量の増加、段取り替えの負担などが検討のきっかけになります。
いいえ。ワーク評価、溶接工程評価、ロボット・溶接電源選定、治具・ポジショナー、外部軸、制御、センシング、安全設計、試作検証、立上げを含めて、セル構成として一体的に設計します。必要な場合は視覚・シームトラッキングも組み込みます。
治具・ポジショナーで基本位置・姿勢を確保したうえで、タッチセンシングで溶接位置を検出し、位置ずれを補正します。必要に応じてルートギャップも測定します。溶接中は、アークセンサーまたはレーザーセンサーによるシームトラッキングで補正しながら進めます。
はい。安全柵、扉インターロック、安全制御を含めて、工場環境と溶接条件に合わせてセル構成に組み込みます。
構想段階からワーク条件を確認し、試作・溶接試験で品質観点を検証したうえで、据付・立上げを行います。対象部品、板厚、生産量、検査要件を確認して適用可否を判断します。
対象部品、板厚、生産量、検査要件を共有ください。
導入後も日本語でサポート: 中国・日本のエンジニアが連携し、導入後の立上げ、操作・設定、トラブル、保守に関する技術相談に対応します。日本語サポート担当:三浦 | service@agrrobotics.com
溶接セルで相談する