適用分野|風力発電設備
固定子・回転子の溶接自動化を、検査要件から検討する。
AGRは、風力発電機の固定子・回転子向け大型溶接構造部品に対して、ワーク条件と検査要件に合わせたロボット溶接システムを設計します。

対象ワークと生産の実態
大型・重量ワークの溶接では、工程設計が品質を決める。
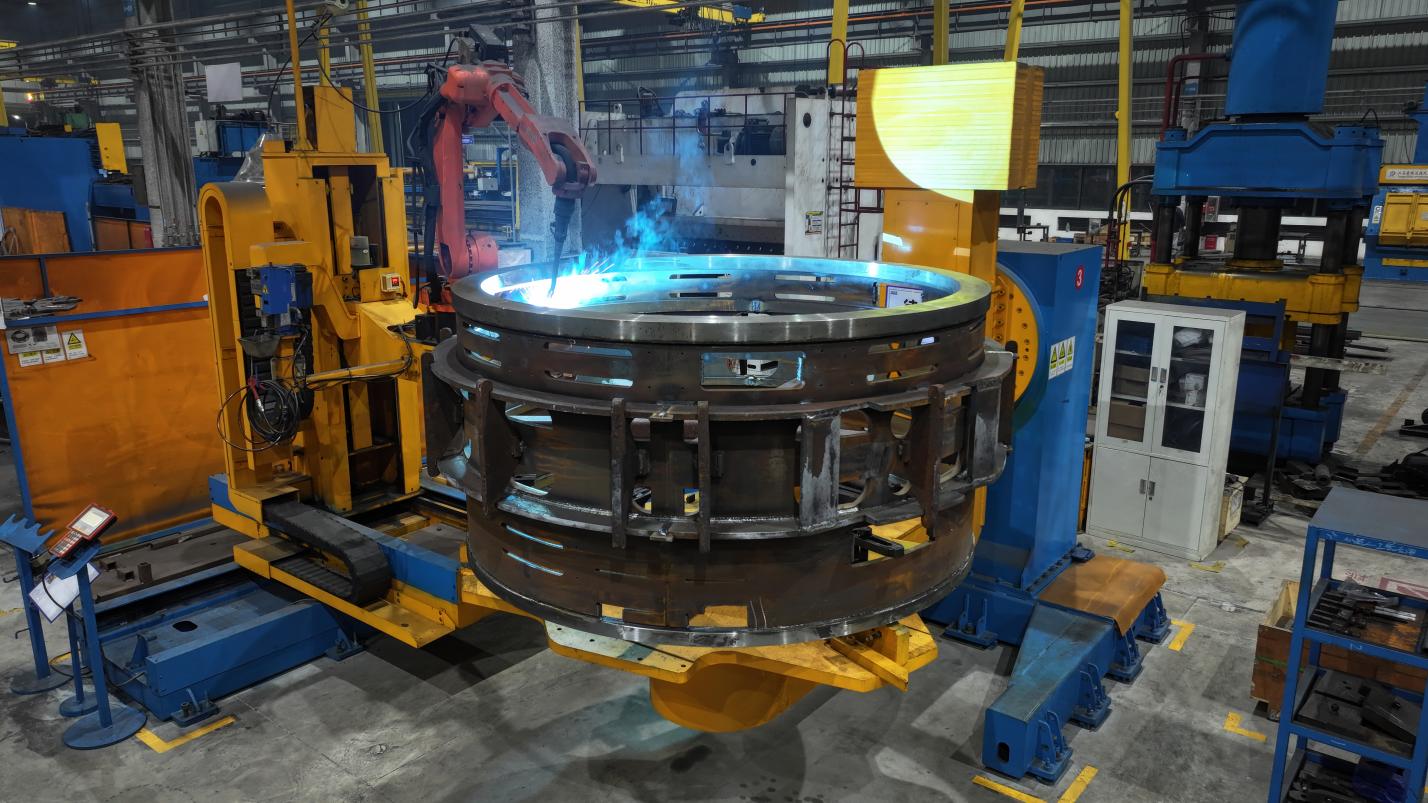
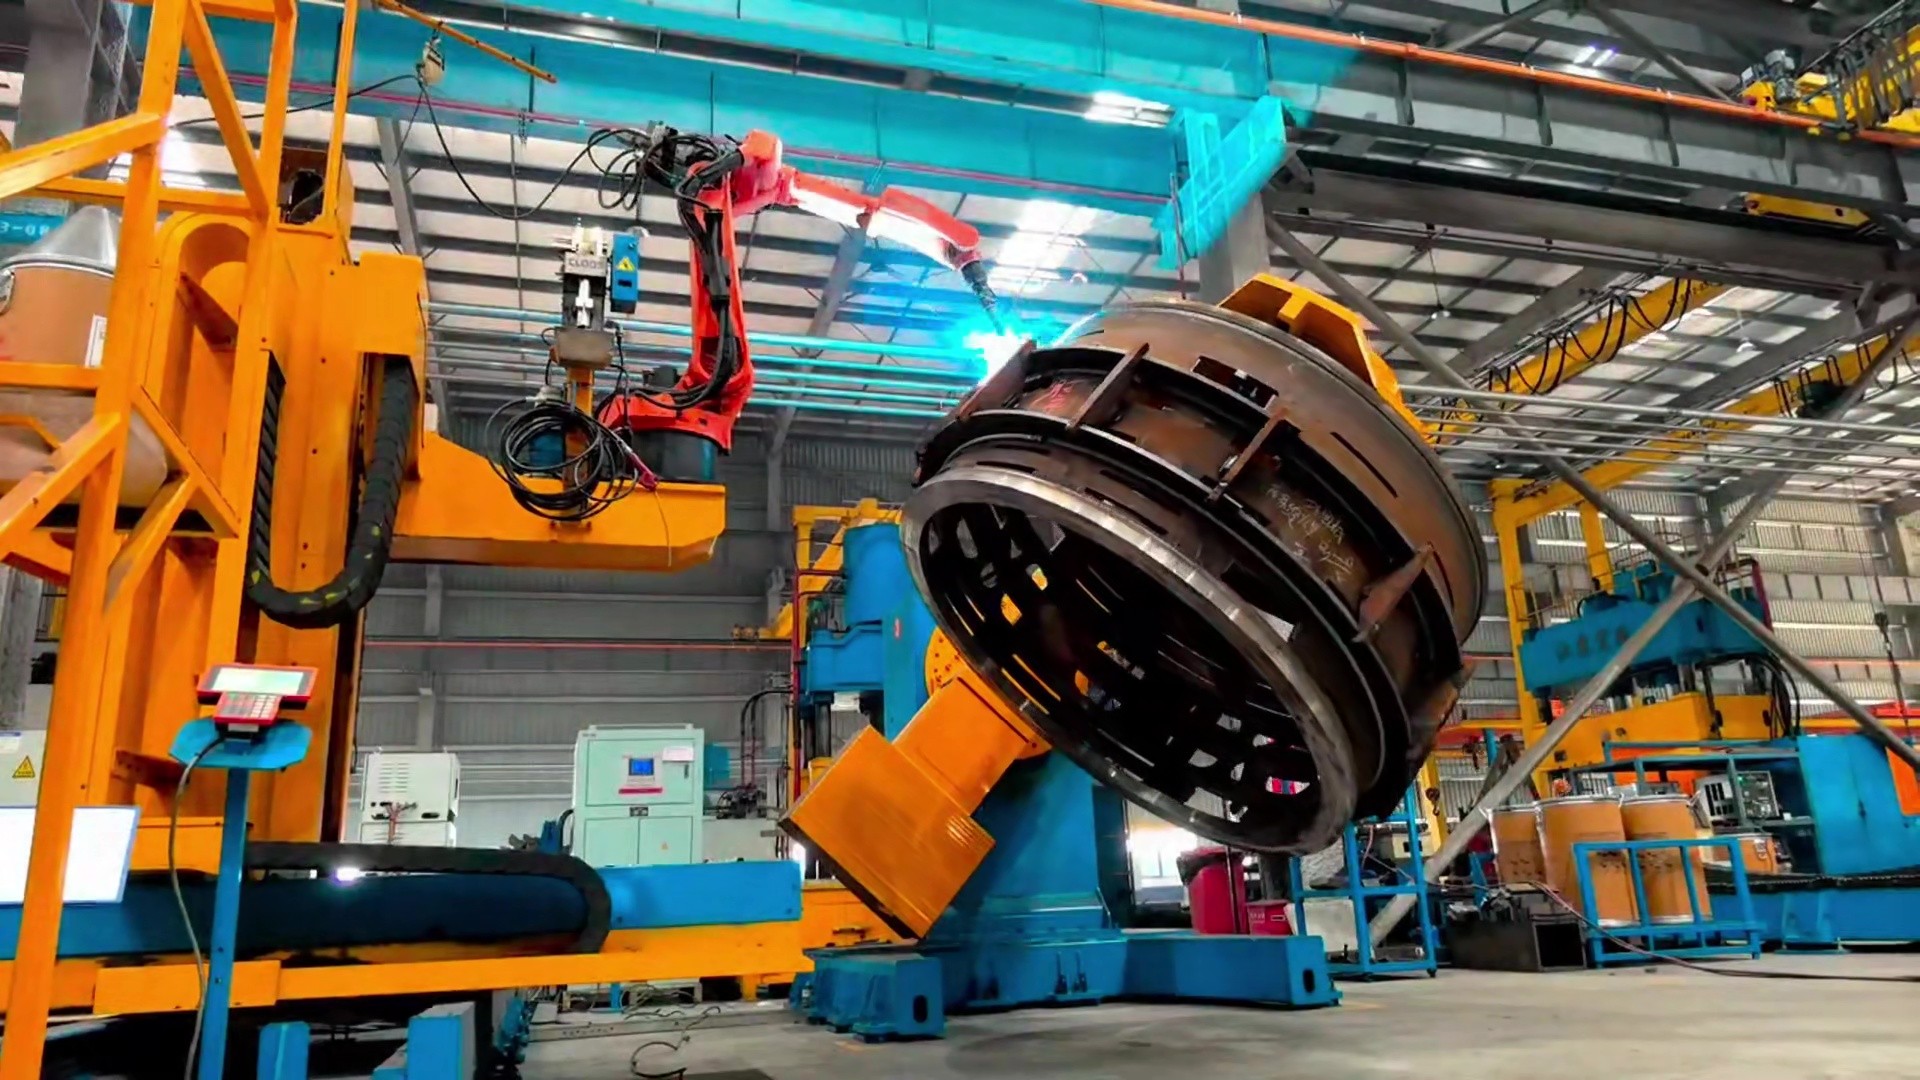
風力発電機向けの固定子・回転子は、板厚があり、重量とサイズが大きい溶接構造部品です。ワークの反転や位置決めの方法、トーチの到達性(アクセス)、溶接姿勢の制御が、設備設計の重要な論点になります。
- 固定子・回転子を構成する厚板の溶接構造部品
- 大型・重量ワークの反転・位置決め・アクセス
- 多層多パス溶接・開先溶接と、熱変形の管理
- 検査規格(UTを含む)を前提とした工程設計
サイズが大きいワークほど、溶接による変形や継手位置のばらつきの影響が大きくなります。拘束方法、溶接順序、入熱管理を、設備設計と合わせて検討する必要があります。
検査要件と溶接品質
外観で確認できない品質を、工程で確保する。
固定子・回転子の溶接では、目視では確認できない内部品質(融合不良、ルート部の欠陥、層間の品質)が検査規格で問われることがあります。検査基準を「溶接後に確認するもの」ではなく「工程設計の要件」として扱うことが、自動化を検討する際の出発点になります。
- 検査規格(UTなど)と受入基準の確認
- 開先形状・ルート管理と、入熱・パス間温度の管理
- 溶接条件の設定と、試作による溶接検証
関連記事:超音波探傷(UT)を含む品質確認を読む
課題と検討対象システム
ワーク条件に応じて、セルまたはラインで検討する。
固定子・回転子の溶接自動化は、ロボット溶接セルまたは自動化ラインで検討します。大型・重量ワークの扱いと生産量が、構成の分かれ目になります。
- 大型ワークの位置決め・反転と、ポジショナー・治具の設計
- 継手位置のばらつきへの対応(タッチセンシング・アークセンシング)
- 溶接姿勢・アクセスに応じたロボット構成の選定
- 試作・溶接検証から立上げまでの一貫した工程設計
関連技術:タッチセンシング・アークセンシング · 試作・溶接検証