導入事例
AGRグループ工場での実生産
風力発電用ステータ・ロータ溶接ワークステーション
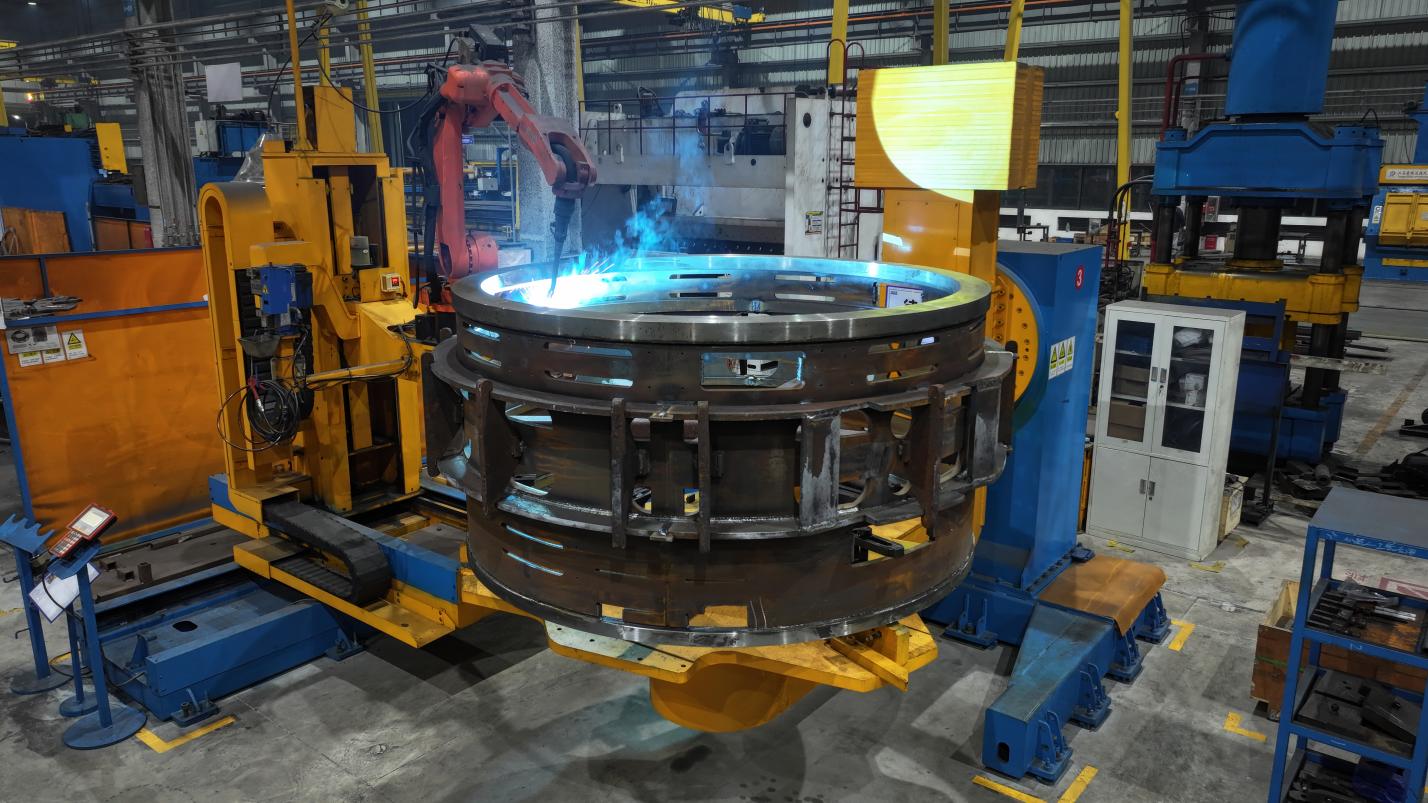
AGRグループ工場で、4MW~8MWクラスの固定子・回転子向けロボット溶接を実生産に適用しています。AGRの範囲は溶接自動化であり、発電機本体や風車完成機の製造ではありません。
ロボットシステムの利用者はAGRグループ構造部品工場です。AGRは風力タービン完成機や発電機本体の製造者ではありません。
対象ワーク
風力発電機向け固定子・回転子の溶接構造部品(4MW~8MWクラス)
生産課題
大型の固定子・回転子について、搬入出と位置決めのばらつきを抑えつつ、繰り返し可能な自動溶接が求められました。
AGRの提案
人手補助の搬入出とロボット自動溶接、油圧治具、溶接位置検出を組み合わせ、事前設定の溶接プログラムで運用します。
システム構成
人手補助の搬入出、ロボット自動溶接、油圧治具、溶接位置検出(溶接開始位置の検出と位置ずれ補正)、事前設定の溶接プログラム、安全柵・インターロック。
実施内容
AGRグループ構造部品工場での実生産適用。風車/発電機メーカー向け部品供給と、ロボットシステムの導入先は区別します。
本事例での実績
8時間あたり回転子4台、固定子2台を生産しています。UT検査の合格率は95%以上です。対象範囲は4MW~8MWクラスです。
適用条件
類似する固定子・回転子溶接構造部品への適用を検討できます。
技術ポイント
- 溶接位置検出と開始位置の検出
- 位置ずれ補正
- 油圧治具
- 安全柵・インターロック
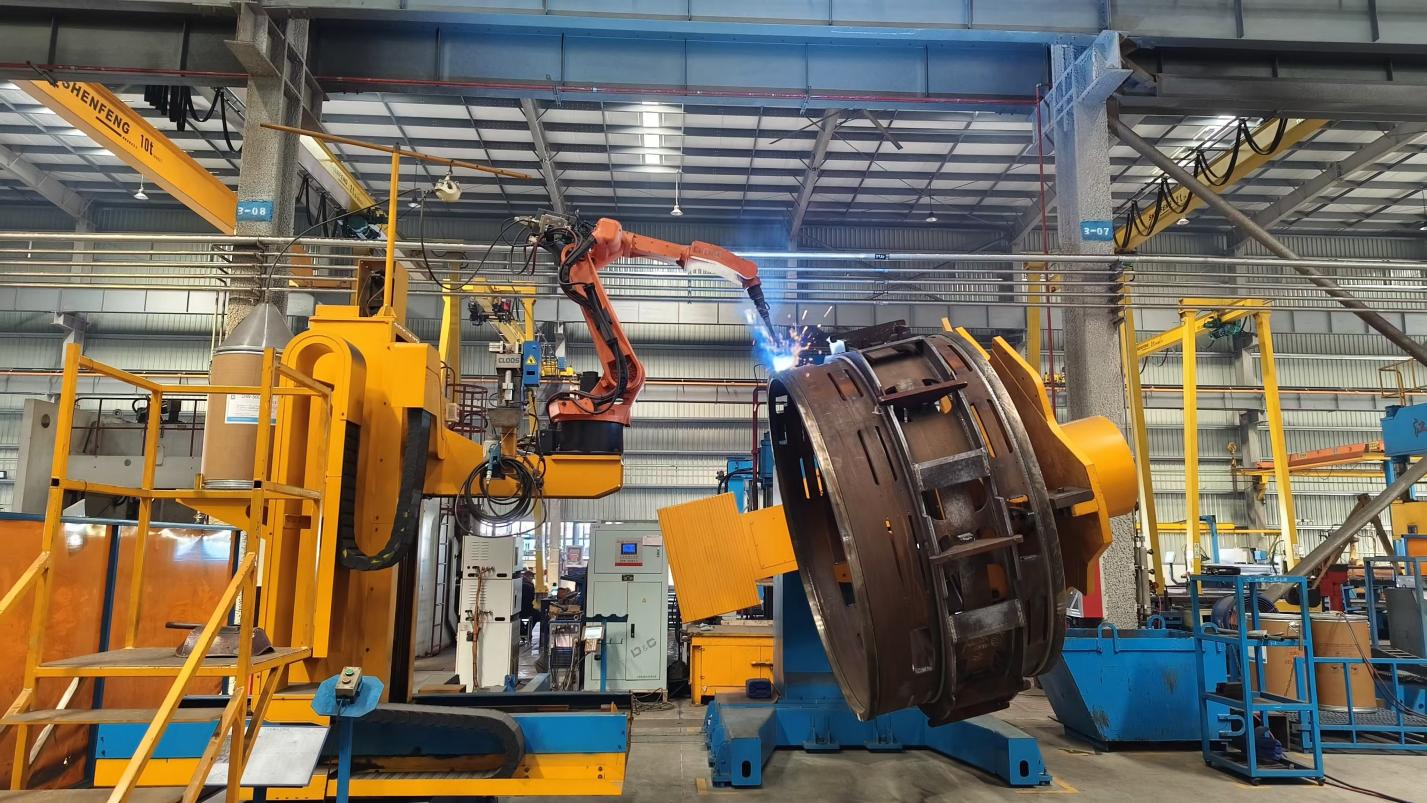
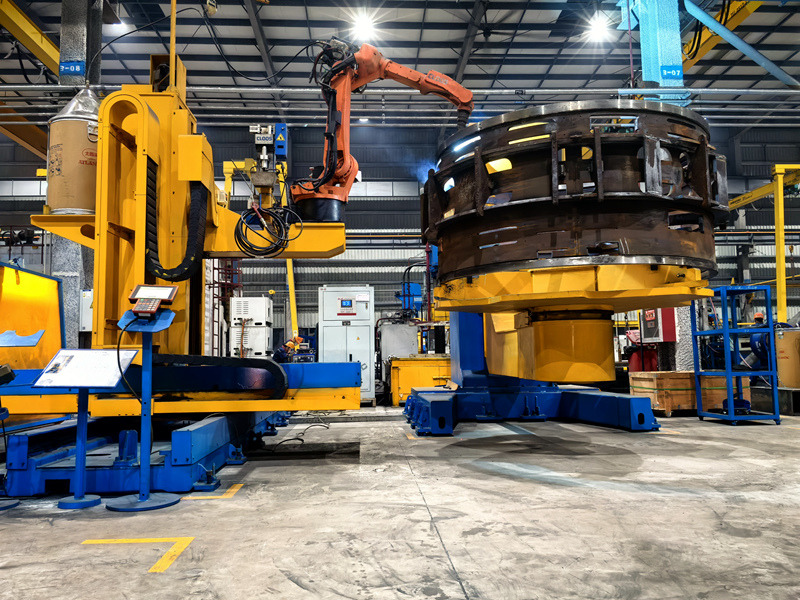
- ガントリー上の溶接ロボットとL型ポジショナーを用いる構成です。風力発電架台向け設備とは別プロジェクトです。
写真・構成
関連して見る
製品一覧 · 適用分野一覧 · 技術情報 · 導入事例一覧 · 風力発電向けの適用を見る · ロボット溶接セルについて · 導入事例一覧へ戻る · 多品種少量生産への適用条件を読む · 図面・ワーク条件で相談する