工程をつなぐラインです。
ロボット溶接ラインが溶接工程を中心につなぐのに対し、搬送・工程自動化ラインは、溶接以外の工程も含めてラインを組みます。検査や電気制御の範囲は案件により異なります。対象ワーク、工程、生産量に合わせて個別設計します。
ラインを成立させる要素。
ロボットまたはハンドリング機構、ワーク供給、位置決め、搬送、ステーション、安全、集中制御を、案件条件に応じて組み合わせます。
ロボット/ハンドリング機構
ワークの保持・移載・投入を担う機構。
ワーク供給と位置決め
供給方法と位置決め精度を工程に合わせます。
搬送とステーション
工程間の移載と各ステーションの役割。
安全
柵、インターロック、人と設備の境界。
集中制御
ライン全体の運転シーケンス、異常処理、復旧動作を管理します。
案件別レイアウト
工場レイアウトと物量に合わせて設計します。
供給から排出まで。
以下はラインを検討するときの基本フローです。すべての案件にビジョン・検査・上位システム連携が含まれるわけではありません。
- 01
ワーク供給
対象ワークをラインへ投入します。
- 02
搬送
ステーション間をつなぐ搬送。
- 03
位置決め
次工程に必要な姿勢と位置を確保します。
- 04
加工・組立・溶接
案件に応じて、加工・組立・溶接などの工程を行います。
- 05
工程間移載
工程と工程のあいだを移載します。
- 06
排出
加工完了品を排出するか、次工程へ受け渡します。
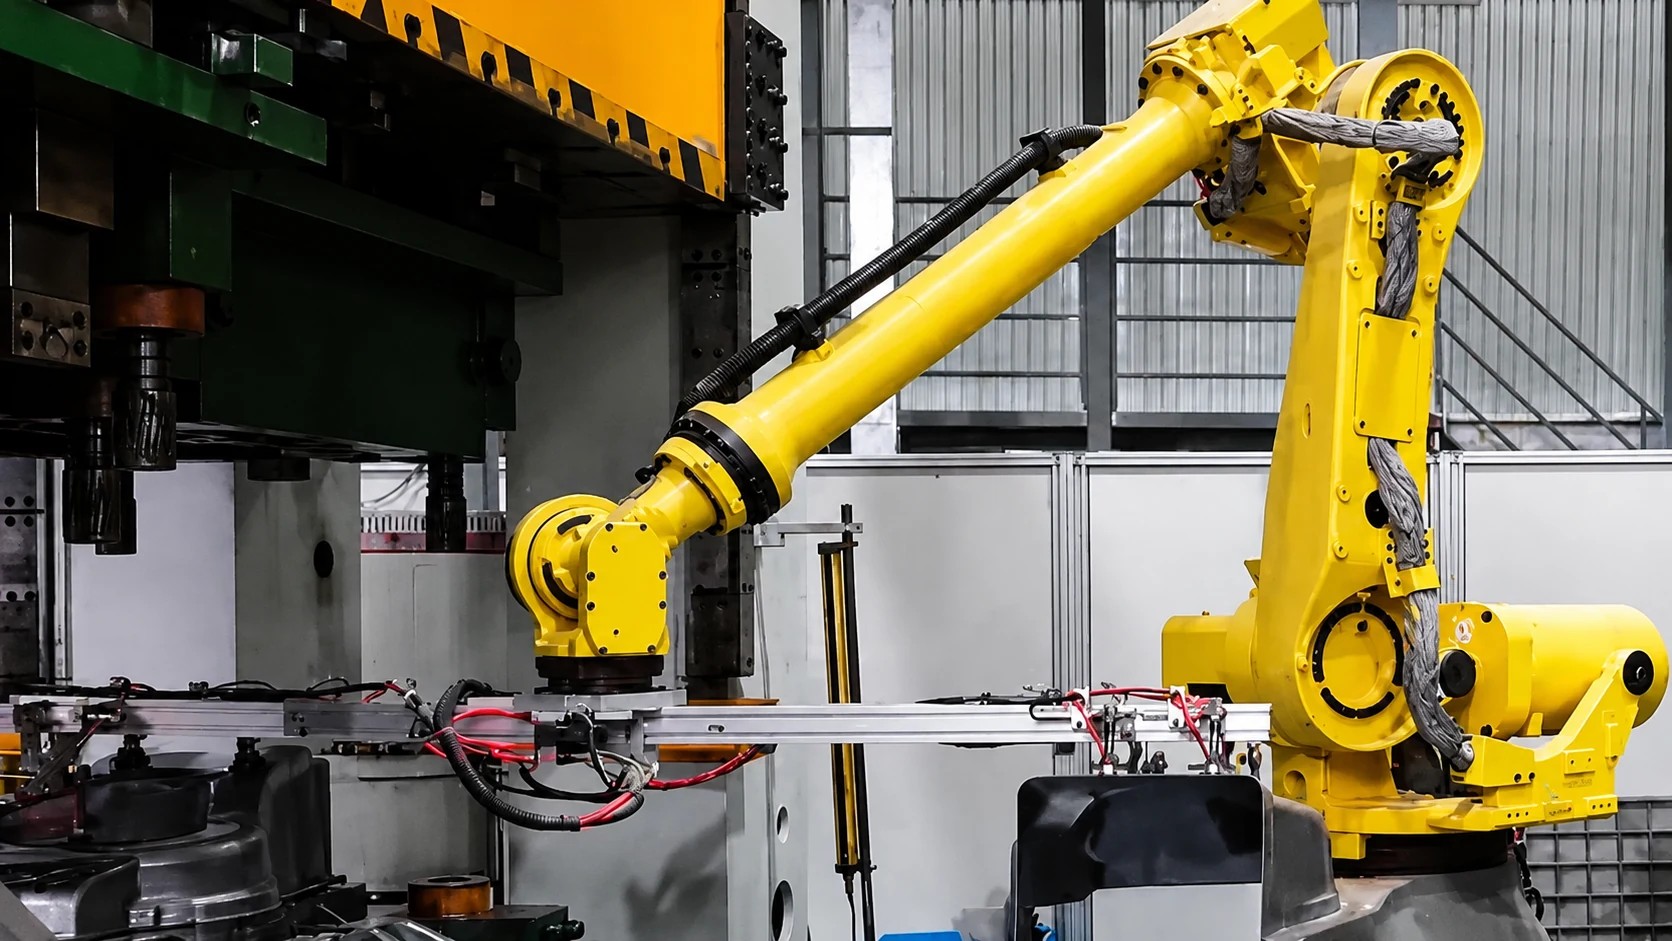
芝刈機ハウジング プレス工程自動搬送ライン
芝刈機ハウジングのプレス工程で、5台の搬送ロボットが投入・取出しと工程間搬送を担う実プロジェクトです。
構成例
- 5台の搬送ロボット
- プレス工程の投入・取出しと工程間搬送
- ワーク供給時の位置決め・準備(真空吸着、伸縮吸着、位置決め)
- ロボットハンド(吸着・把持)
- 後工程前のインライン検査
- 安全柵とインターロック
- PLC・HMIを含む電気制御一式と立上げ
- 運転の可視化と警報
この案件での工程
ワーク供給・位置決め
供給ワークの姿勢を整え、把持の信頼性を上げます。
ロボット把持
ロボットハンドでハウジングを保持します。
プレス投入
プレス工程へワークを投入します。
プレス取出し
加工後のワークを取り出します。
工程間搬送
次のステーションへ移載します。
インライン検査
後工程の前に異常品を識別します。
後工程
検査後のワークを後工程へ渡します。
安全、電気/PLC、HMI/監視はライン全体を囲む構成です。インライン検査の有無や範囲は、案件の工程要件に応じて設計します。
人手搬送の代替
プレスへの投入・取出しと搬送をロボットが担い、人手搬送の負担を減らし、作業者がプレス作業域へ入る必要を下げます。
安定したハンドリング
繰り返し精度と供給時の位置決め、確実な把持により、ハウジングの衝突・傷を減らし、外観品質を守ります。
後工程前の検査
インライン検査で異常品を識別し、後工程の手直しやスクラップリスクを下げます。
仕様変更への対応
主にロボットハンドの交換と位置決めパラメータの調整により、仕様変更に対応しやすい構成とします。適用可否は、ワークと設備条件を確認して決定します。
運転の可視化
ライン状態、警報、故障状態の把握により、原因特定を進めやすくします。
安全と電気制御
安全柵とインターロック、PLC・HMI・制御盤を一式で提供し、多社間調整を減らします。
後工程へ渡す前に、ラインとして整える。
インライン検査
ビジョンと関連ソフトウェア、安全ライトカーテンを含むステーション構成で、後工程の前に異常品を識別します。検査対象と判定条件は、ワークと品質要件に合わせて設定します。
安全
安全柵と走行・リミットスイッチ連動により、プレス周辺の危険域へ人が入る必要を減らします。安全設備は、対象工程と設備構成に合わせて設計します。
電気制御一式
PLC、タッチパネル、制御盤、表示灯、配線、立上げを一式で納入します。納期は、設備仕様と工程範囲を確認したうえで個別に設定します。
モジュール設計
設備の再利用性を高め、製品変更時の対応をしやすくします。すべての新型番がパラメータ変更だけで成立するわけではありません。
ラインに組み込めること。
- 搬送
- 投入・取出し
- プレス工程自動化
- 工程間移載
- 複数工程接続
- ワークハンドリング
- 案件別レイアウト
搬送・工程自動化ライン|本文動画
実機の構成と動作を確認できます。動画はクリック後に読み込み・再生します(自動再生なし)。
動画はクリック後に読み込み・再生します(自動再生なし)。
案件相談
工程図、対象ワーク、物量、工場レイアウトがあると、初期整理が進めやすくなります。
導入後も日本語でサポート: 中国・日本のエンジニアが連携し、導入後の立上げ、操作・設定、トラブル、保守に関する技術相談に対応します。日本語サポート担当:三浦 | service@agrrobotics.com
案件相談